
提到無人機,大多數人的第一反應是:「連上 GPS、設定好航點,就能放手讓它自己飛了。」確實在過去十幾年裡,GPS 是無人機無可取代的「外部嚮導」。但隨著應用場景越來越刁鑽——無論是在鋼筋水泥的都市叢林穿梭、深入地下隧道,還是在充滿電子干擾的現代戰場——「失去 GPS」早就不是偶發故障,而是無人機每天都要面對的生存挑戰。
如果嚮導迷路或被人蒙住眼睛,無人機該怎麼自救?這時候,它就得喚醒自己的「內在感知」與「備用視覺」。以下帶你輕鬆看懂無人機在無 GPS 環境(GPS-denied environments)下的三大救命法寶:慣性導航、視覺導航,以及抗干擾定位。
每週深入觀察,與你看懂無人機產業
每週深入觀察,分享你我對無人機產業的觀點。掌握政策、市場、技術與應用趨勢,看見產業正在發生的改變。
訂閱即可免費領取《2026 無人機產業白皮書》與《2026 無人機飛手商業白皮書》。

為什麼無人機不能只靠 GPS?
要理解無 GPS 導航,我們必須先知道 GPS 到底有什麼弱點。GPS(或廣義的全球導航衛星系統 GNSS)依賴太空中距離你知道無人機用的 GPS 訊號有多微弱嗎?想像一下,你要看清楚 3000 公里外一顆 100 瓦燈泡的光,這就是無人機接收到的訊號強度。因為訊號從兩萬多公里的太空中傳下來,到地面時早就快沒力了。
就因為訊號這麼弱,無人機如果只靠 GPS,會有三個致命的弱點:
- 第一是「一遮就斷訊」: GPS 訊號很怕被擋。只要無人機飛進室內、隧道、樹林,或是被高樓大廈夾在中間,訊號就會被擋住。這時候無人機會瞬間變成「瞎子」,不知道自己在哪裡。
- 第二是「很容易被蓋台」: 因為 GPS 訊號太小聲了,只要有人在旁邊拿個大聲一點的機器製造干擾雜音,無人機就當機了。這就像你跟朋友隔著很遠講悄悄話,旁邊突然有人拿大聲公狂放重金屬音樂,你根本聽不到朋友在說什麼。
- 第三是「被假地圖騙」: 這招最可怕。駭客會發送假的 GPS 位置給無人機,無人機還傻傻以為自己飛在對的路線上,結果不知不覺就被騙去敵人的地盤,或是直接去撞牆。
因為 GPS 這麼容易斷線或被騙,所以現在不管是打仗用的軍用無人機,還是幫忙送貨的商用無人機,都不能只依賴 GPS,必須練出「就算沒有 GPS 也能自己認路」的真本事!
什麼是慣性導航系統 (INS)?它能讓無人機「閉著眼睛」飛嗎?
慣性導航系統(INS)就像是讓無人機擁有「閉著眼睛也能認路」的超能力,它完全靠感受自身的動作來推算位置。
想像一下你蒙住雙眼從房間門口出發:往前走 5 步,右轉 90 度,再走 3 步。只要你記得起點在哪,就算全程閉著眼睛,也能在腦海中畫出自己現在的位置。這就是慣性導航的運作邏輯。
無人機大腦裡有一個叫 IMU(慣性測量單元)的小零件,裡面主要靠兩個幫手來感覺動作:
- 加速度計(算距離): 負責感受無人機往前衝、往上飛或煞車的力道。透過這些速度變化的資料,就能算出無人機「移動了多遠」。
- 陀螺儀(看方向): 負責感受無人機轉彎、低頭或翻滾的角度。它負責告訴無人機現在「臉朝向哪裡」。
這套系統有非常極端的優點與缺點:
- 超強優點:百毒不侵。 慣性導航完全不需要接收外面的 GPS 或任何訊號,只靠自己感覺。這代表它完全不怕駭客發送假座標,不怕訊號干擾器,就算飛進深山或地下室也能繼續運作。
- 致命缺點:時間久了會「走鐘」(累積誤差)。 就像你閉眼走路,以為自己每步都剛好跨 60 公分,但其實有時是 59 公分,有時是 61 公分。走沒幾步還好,一旦走遠了,這些微小的誤差就會一直疊加,最後你以為的位置跟實際位置會差十萬八千里。
在無人機上也是一樣,便宜的感測器可能閉著眼睛飛幾秒鐘就迷路了;而軍用級的裝備雖然可以準確撐上幾個小時,但造價高達好幾百萬,而且又大又重。因此,無人機通常無法長時間只靠慣性導航來飛,必須搭配其他技術來隨時「校正」路線,免得越飛越歪。
視覺導航 (Visual Navigation) 是如何讓無人機「看見」世界的?
如果說前面的慣性導航是「閉著眼睛憑感覺走」,那麼視覺導航就是讓無人機「睜開眼睛,看著風景來認路」。
當 GPS 斷線時,無人機可以利用身上的攝影機來捕捉周遭畫面。這套目前最流行的聰明技術叫做 VSLAM(邊走邊畫地圖的技術)。
它是怎麼帶路的? 想像一下,你來到一個完全陌生的城市,沒手機也沒地圖,你會怎麼辦?你一定會記地標:「前面有棟紅色鐘樓,右邊有棵大樹。」當你往前走,鐘樓在視線裡變大了,大樹跑到你後面去了。看著這些地標的變化,你不但知道自己走了多遠,腦海裡也順便畫出了一張附近的地圖。
無人機也是用同樣的邏輯,它主要分三個步驟:
- 抓重點(找特徵): 攝影機拍下畫面後,大腦(電腦)會快速挑出明顯的標記,比如牆角、窗戶邊緣或是樹枝交叉的地方。
- 玩大家來找碴(追蹤比對): 無人機往前飛,下一秒再拍一張照。大腦會趕快找上一秒記住的那些「牆角、窗框」現在跑到畫面的哪裡去了。
- 反推距離(計算移動): 根據這些記號在畫面裡移動的距離和角度,無人機就能精準算出:「我剛剛往前飛了 2 公尺,並且向左轉了 15 度。」
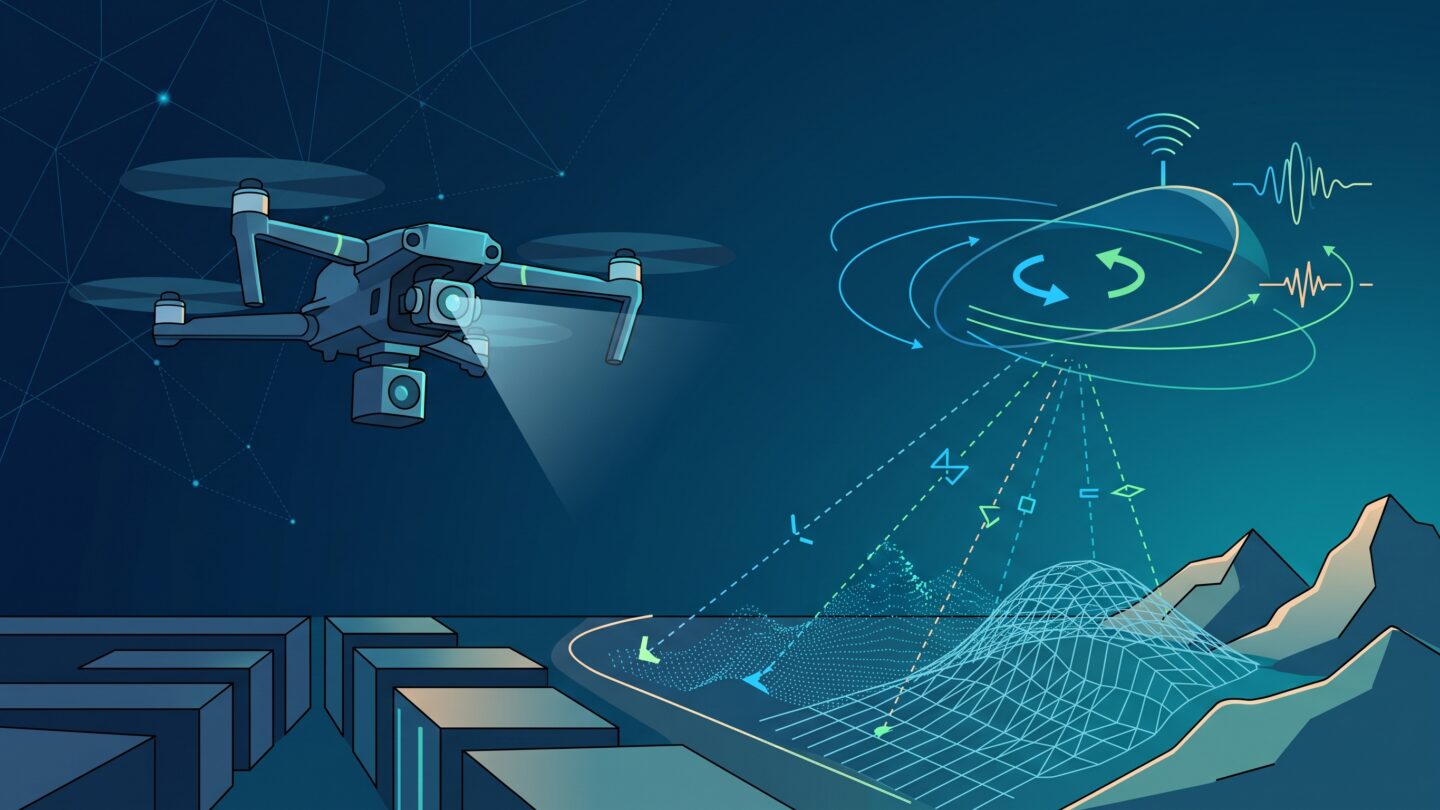
除了用鏡頭「看」,有些高檔的無人機會改用光學雷達(LiDAR)。它會瘋狂發射雷射光去測量距離,畫出超精密的 3D 立體地圖,這招的好處是就算在伸手不見五指的黑夜裡也能正常運作。
這套「看風景認路」的方法,優缺點也非常鮮明:
- 超強優點:不會越飛越歪。 只要周圍有東西可以看,無人機就能不斷對照風景來修正位置,不會像閉眼走路那樣誤差越來越大。這讓它非常適合在室內、樹林或城市巷弄裡穿梭。
- 致命缺點一:怕黑、怕反光、怕純白。 如果無人機飛進一面完全沒花紋的純白走廊(找不到特徵)、全黑的房間,或者是遇到會強烈反光的玻璃大樓,它的眼睛就會「看走眼」而迷路。
- 致命缺點二:太燒腦、太耗電。 無人機的大腦必須在一秒鐘內處理好幾十張高畫質照片,這需要極強的運算能力。大腦高速運轉的結果就是超級耗電,會讓無人機的電池很快就沒電。
面對電子戰與訊號干擾,無人機如何做到「抗干擾定位」?
在軍事應用或高危險區域,失去 GPS 通常不是因為遮蔽,而是因為敵方使用了強大的干擾設備(EW)。為了在充滿電磁噪音的戰場上存活,工程師們開發了專門的「抗干擾定位技術」。
1. 抗干擾天線(CRPA:控制場型天線)
這是一種硬體上的防禦機制。普通的 GPS 天線是全向性的,只要有訊號就收。而 CRPA 天線由多個天線陣列組成,它能自動偵測干擾訊號是從哪一個方向射過來的。一旦發現左方有強烈的干擾噪音,天線的處理器就會在左方製造一個「無線電零點(Nulling)」,就像是戴上了抗噪耳機,把干擾源的方向「屏蔽」掉,只專心接收來自正上方的微弱衛星訊號。
2. 多感測器資料融合(Sensor Fusion)
這是目前最主流且有效的抗干擾策略。沒有任何一種單一感測器是完美的,所以無人機會將 GPS + INS + 視覺/光達 結合在一起,透過「卡爾曼濾波(Kalman Filter)」演算法進行決策:
- 當 GPS 訊號良好時,用 GPS 來校正 INS 的微小誤差。
- 當遇到強烈干擾,GPS 訊號突然飄移到 100 公里外時,無人機的大腦會發現:「不對勁!我的 INS 和視覺感測器顯示我只移動了 1 公尺,這個 GPS 座標一定是假的(Spoofing)。」系統會立刻切斷 GPS 數據,無縫接軌到視覺與慣性導航模式,繼續穩定飛行。
3. 地形輪廓比對(TERCOM)與影像匹配
這種技術常應用於巡弋飛彈與大型長程無人機。無人機出發前,記憶體內會存入途經路線的高解析度衛星地圖或海拔高度表。飛行途中,無人機利用雷達高度計量測下方的地形起伏,或者用相機拍下地貌,然後跟腦海中的「地圖」進行比對(例如:看到一條特定形狀的河流與橋樑)。只要對上了,就知道自己的絕對地理位置,從而修正累積的航向誤差。
慣性、視覺與抗干擾定位,這三種技術到底差在哪裡?
為了讓大家更清楚這三種技術的定位,我們可以透過下表進行直觀的比對:
| 比較項目 | 慣性導航 (INS) | 視覺導航 (VSLAM/光達) | 抗干擾定位 (多感測器融合) |
| 運作原理 | 測量自身加速度與角速度 | 透過相機/光達辨識環境特徵 | 結合硬體屏蔽與多重感測器交叉比對 |
| 外部訊號依賴 | 完全不需要 (0%) | 不需要,但需有光線與環境特徵 | 低依賴(遇干擾可自動切換) |
| 誤差累積情況 | 隨時間不斷累積放大 | 局部精準,不會隨時間無限放大 | 能保持全域最高精準度 |
| 硬體成本 | 消費級便宜,軍用級極為昂貴 | 中等至偏高 (需強大運算晶片) | 偏高 (需昂貴的陣列天線與整合系統) |
| 最大致命傷 | 長時間飛行會嚴重偏離航道 | 遇到全黑、大霧、純色牆壁會失效 | 系統複雜度高,增加機身重量與耗電 |
| 最適合場景 | 短暫失去GPS時的過渡、飛彈末端導引 | 室內巡檢、都市峽谷、無GPS環境避障 | 高度電子戰威脅的戰場、關鍵基礎設施巡防 |
核心洞察: 現代先進無人機從來不會只選擇其中一種。未來的導航趨勢是「打群架」,也就是以 INS 作為最底層的保底機制,用 VSLAM 處理近距離的避障與局部定位,並透過抗干擾與融合演算法來維持長時間的航線正確性。
實戰與商業應用:無 GPS 導航能用在哪裡?
這套「不靠 GPS 也能飛」的技術,正在徹底改變無人機的應用版圖:
- 橋樑與下水道巡檢: 過去,無人機一飛進橋墩底下或金屬管道內就會因為失去 GPS 而失控撞毀。現在,配備光達與 VSLAM 的無人機可以穩穩地懸停在下水道中,自動建立 3D 管線圖並尋找裂縫。
- 災難救援與室內搜索: 在地震倒塌的建築物或火場中,充滿了濃煙且毫無衛星訊號。透過熱成像與慣性導航結合的微型無人機,可以深入廢墟內部,繪製內部結構圖並尋找生還者。
- 現代不對稱作戰: 在烏俄戰爭等現代戰場上,雙方的電子干擾機幾乎讓前線的 GPS 系統完全癱瘓。具備視覺匹配與抗干擾演算法的 FPV(第一人稱視角)無人機或自殺無人機,即使在強烈電磁噪音中,依然能透過鏡頭鎖定目標並完成任務。
常見問題解答 (FAQ)
1. 無人機失去 GPS 訊號會直接掉下來嗎?
不會。多數現代無人機具備「姿態模式(Atti Mode)」,當失去 GPS 時,內建的慣性導航(IMU)和氣壓計仍然能讓無人機保持機身平穩與維持高度。但它無法抵抗風力,會隨風漂移,這時需要操作員手動介入控制方向。若配備視覺感測器,則可自動原地懸停。
2. 視覺導航在晚上或全黑的環境下還能用嗎?
普通的彩色攝影機(RGB)在全黑環境下會完全失效。但如果無人機配備了 紅外線相機 或是 主動發光的 LiDAR(光學雷達),即便在伸手不見五指的環境中,依然能夠精準導航與避障。
3. 可以只用慣性導航(INS)飛幾百公里嗎?
在商用無人機上非常困難。消費級的微型機電系統(MEMS)陀螺儀誤差累積很快,幾分鐘後可能就偏離數公尺。要實現單靠 INS 飛行數百公里,必須使用軍事級的雷射陀螺儀或光纖陀螺儀,這類設備體積大且價格高達百萬台幣,通常只裝備在大型客機或飛彈上。
4. 駭客可以干擾視覺導航系統嗎?
傳統的射頻干擾(RF Jamming)無法干擾視覺導航。但視覺系統有它的「物理弱點」。例如,突然用強光(如雷射筆)照射無人機的攝影機使其過曝,或者在無人機面前釋放濃煙,都能讓視覺演算法瞬間丟失特徵點,導致導航失敗。
5. 如果我是新手,該買哪種無人機才能避免 GPS 迷航?
對於一般消費者,建議購買具備「全向視覺避障」與「下視視覺定位(Optical Flow)」功能的無人機(例如 DJI Mavic 系列)。這些系統在低空(通常 10 公尺以內)失去 GPS 時,能透過觀察地面紋理來穩定機身,大幅降低「炸機」風險。

如果你也想持續看懂無人機產業
一篇文章,只能看見一個議題。但無人機產業的變化,往往來自政策、市場、技術、企業與應用彼此牽動。《無人機產業觀察筆記》每週整理值得關注的產業變化,從正在發生的事件出發,帶你看懂背後的影響,以及下一步值得關注什麼。免費訂閱,每週收到一份無人機產業觀察。
訂閱即可免費領取《2026 無人機產業白皮書》與《2026 無人機飛手商業白皮書》。